

技术
|
08 Jan 2022
我们是如何构建蓝牙测向演示程序的
蓝牙AoA技术可实时追踪移动中的标签。

作为蓝牙 5.1 的一部分推出的蓝牙测向技术,或许正是能够让高精度定位在室内环境中大规模普及的关键技术。顾名思义,蓝牙测向技术能够检测带有标签的人员或物体相对于一个或多个(通常是固定的)锚点所处的方向。 与之前的解决方案相比,其性能有了巨大提升。之前的方案仅利用接收信号强度指示器(RSSI)来粗略估算标签与锚点之间的距离,却无法提供有关标签相对方向的任何信息。
蓝牙测向技术利用到达角(AoA)技术,计算移动标签发射的射频信号到达锚点时的入射角。其实现原理是测量传入蓝牙广播消息在锚点多天线阵列中产生的微小相位差。我们在瑞典马尔默的办公室对该技术进行了测试,使用了一个连接到天线阵列的蓝牙 5.1 模块作为固定锚点,以及一个搭载了另一个蓝牙 5.1 模块的移动标签。
请观看以下视频,了解其工作原理:
演示解析
正如视频中所示,在整个演示过程中,位于前方的舵机始终紧跟背景中移动的标签,即使标签被带到不同位置。 该标签由一块 u-blox 应用板组成,内置基于Nordic nRF52833 芯片组的 u-blox NINA-B406 蓝牙 5.1 低功耗模块。 在此特定设置下,其蓝牙消息的传输范围约为十米,但在其他应用场景中,该范围可进一步扩展。
携带这些消息的射频信号由一块 u-blox 天线板接收,该天线板搭载了配备 u-blox 测向软件的NINA-B411 蓝牙低功耗模块。 该天线板包含五个交叉极化天线贴片,用于确定水平面和垂直面上入射信号的角度,并配有一个由 LED 组成的十字图案,用于实时可视化角度估计结果。
最后,天线板输出包含估计角度、接收信号强度指示器(RSSI)值、标签 ID 以及其他值的数据流。随后,利用这些角度估计值控制安装在可旋转支架上的伺服电机,使其实时持续对准移动中的标签。
加速蓝牙测向解决方案的开发
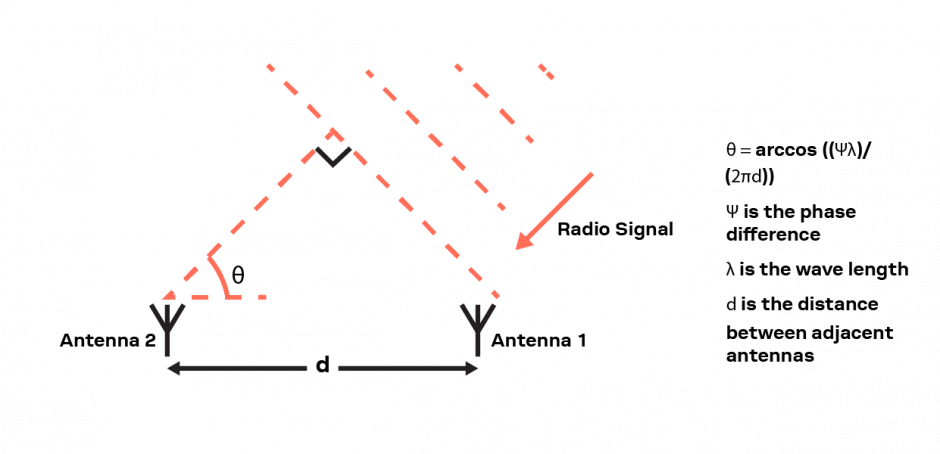
下图说明了天线阵列如何利用基于到达角(AoA)的测向技术确定射频信号的来源方向。 移动标签发射的信号到达锚点的多天线阵列中的每根天线时,相对于其余天线都会存在微小的相位偏移。基于对射频信号传播方式的某些假设,可以利用在每根天线上观测到的微小相位差来计算其到达角:
对于不熟悉在资源受限的嵌入式系统中开发时序关键型固件的开发者而言,实现将这些相位差转换为角度输出的算法可能是一道难关。为了简化测向解决方案的开发并加快产品上市速度,我们开发了一款无线连接软件。 该软件为开发人员提供了一个易于使用的命令式 API,无需任何编程即可直接在 u-blox NINA-B411 模块上计算入射角,同时负责处理射频数据的采集与预处理,并抑制每根天线上的多径成分。
AoA测向技术的无数应用场景
当我们开始涉足蓝牙测向技术时,基本上将其视为迈向高精度室内定位的一个渐进步骤。但随着工作的深入,我们意识到测向技术本身有着无数种应用方式。只需将摄像头安装在本文演示中使用的伺服电机上,即可构建一台能够跟踪已标记目标的摄像头。 该技术能够确定标签(以及相应的资产)位于锚点的哪一侧,这一特性可用于开发适用于住宅、商业和工业建筑的门禁控制系统。若将其安装在车辆上,则可用于实现避撞系统。应用场景不胜枚举……
联系我们
Erik Carlberg
u-blox 短程通信产品中心高级产品经理


